应用场景

定制机器人电缆组件

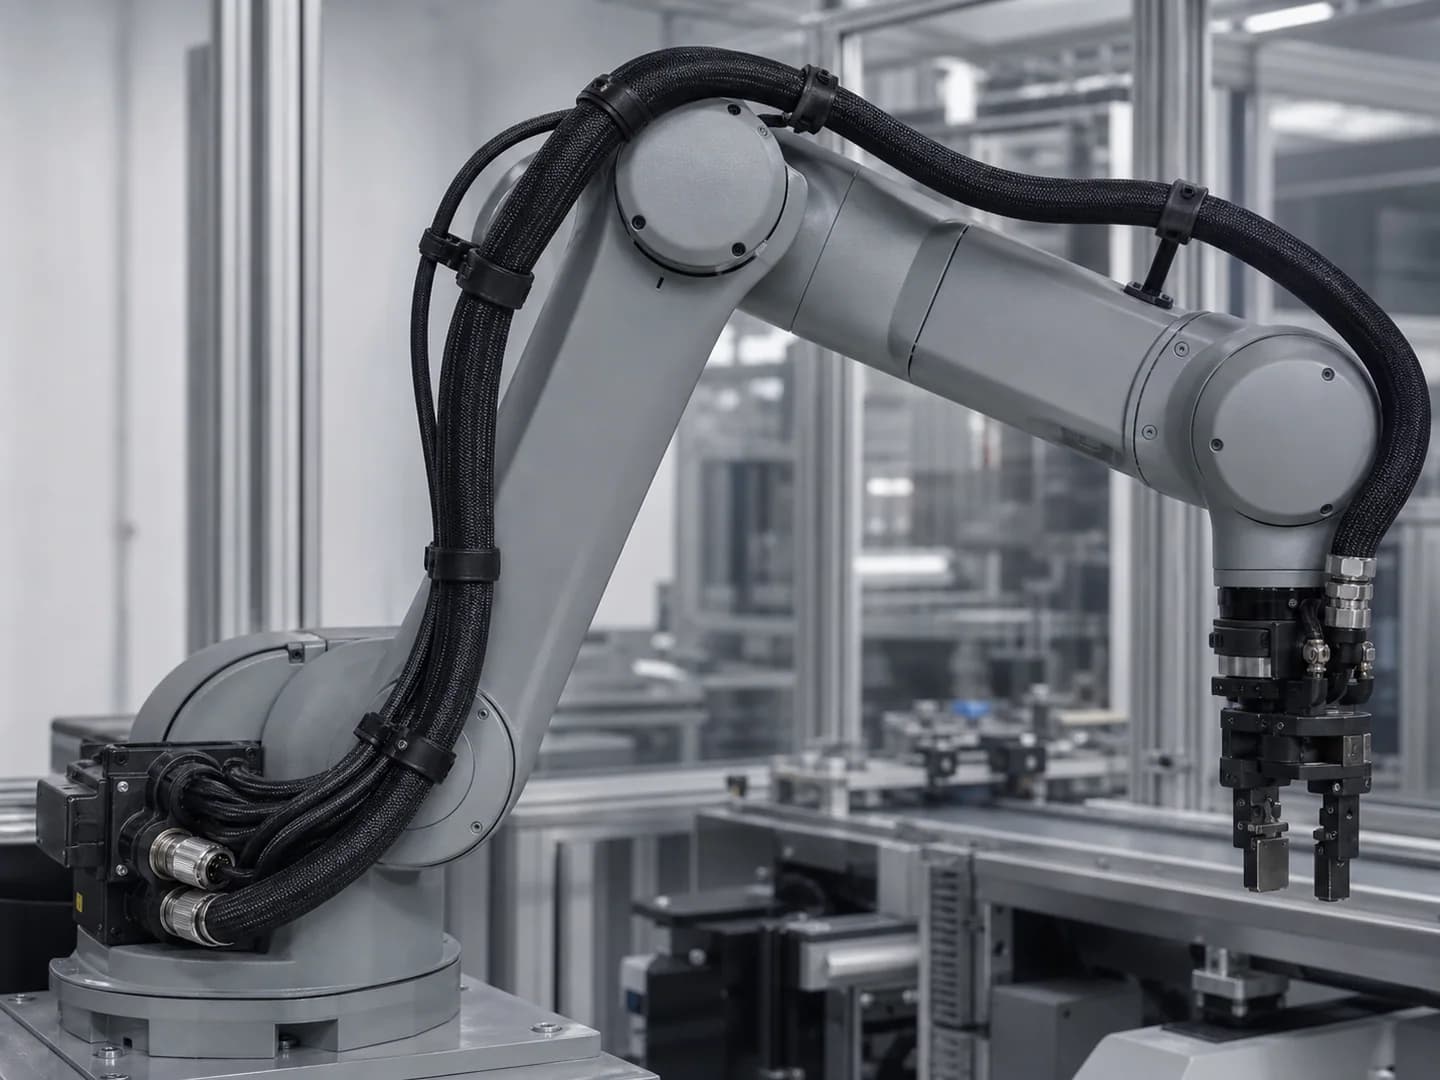
机器人控制器、传感器和模块连接用定制电缆组件。明确连接器、针脚线序和走线方式;运动线缆的耐弯折与扭转要求按项目验证。

应用评审

从工作环境和产品接口开始。

对于机器人项目,第一步通常是明确产品接口、工作条件、安装限制和所需文件。

讨论应用需求
代表性机器人互连应用

关键问题

+ 运动中的电缆应用+ 连接器与应力释放评审+ 走线限制+ 样品反馈闭环

应用接线与样品评审要点

机器人接线可连接控制器、传感器、内部模块或末端设备。固定引线需明确连接器装配空间、线序、成品长度和线缆固定;随轴运动的组件还需提供运动轨迹、弯折空间、固定点、扭转情况及预期工作循环。线缆结构和连接器受力需结合该路径验证,不预设耐弯折次数。

固定控制器引线还是运动路径?

连接器组件

固定连接:核对安装间隙与线缆固定。

指定壳体与端子,配按长度加工的导线及线端处理。
工业电缆组件

运动路径:提供运动轨迹、弯曲空间及工作周期用于验证。

按要求配置连接器或加工线端、屏蔽与应力释放结构。

机器人电缆组件应如何定义?

先确定安装位置:固定控制器接线、传感器或工具连接,还是随机器人运动的路径。明确两端接口、针脚线序和实际走线;即使连接器能够对插,运动组件仍需单独评审弯折、扭转及连接器受力。

固定控制器接线
列明各回路与配对件料号,注明占用孔位、线规、分支长度及测量基准。标出连接器插拔空间,以及支撑和固定布线的位置。
传感器或工具连接
提供设备端接口图和另一端端接要求。M12 接口需注明编码、针数及针脚编号的观察方向,同时定义屏蔽与接地、出线方向,以及完整对插连接的密封要求。
运动轴或管线包
提供运动路径、可用弯曲空间、行程和固定点,记录扭转、速度、加速度及预期工作循环。将所选电缆的弯折与扭转数据和该路径对照,批准结构前先约定样品测试及验收标准。

如何约定样品与量产验收?

分别确认三类批准:图纸确定接线和尺寸,样品评审检查装配及约定工况,量产常规检验核对批准的结构。仅通过导通测试不能证明运动寿命;定制组件不预设通用弯曲半径或耐弯折次数。

相关产品族

从技术需求开始

需要面向应用定制的组件吗?

分享产品场景,我们会整理下一步技术问题。

提交询价
在线咨询